En bref : Shimizu teste sur le projet Tokiwabashi un robot équipé d’une caméra et de capteurs, capable de suivre un itinéraire prédéfini à environ 1 m/s pour effectuer une inspection. L’expérimentation ouvre une piste crédible pour des rondes répétables, mais elle ne démontre ni une polyvalence générale ni des gains de productivité transférables au Benelux. Pour une équipe BIM au Luxembourg ou en Belgique, la valeur apparaîtrait seulement si chaque observation était localisée, qualifiée puis intégrée à un processus de suivi, par exemple via une maquette et des sujets BCF.
Le robot attire la caméra, mais la mission mérite davantage d’attention. L’essai mené par Shimizu au Japon devient intéressant lorsqu’on regarde ce qu’une ronde produit réellement et ce qu’il faut pour en faire une décision de chantier.
Shimizu teste une mission bornée à Tokiwabashi
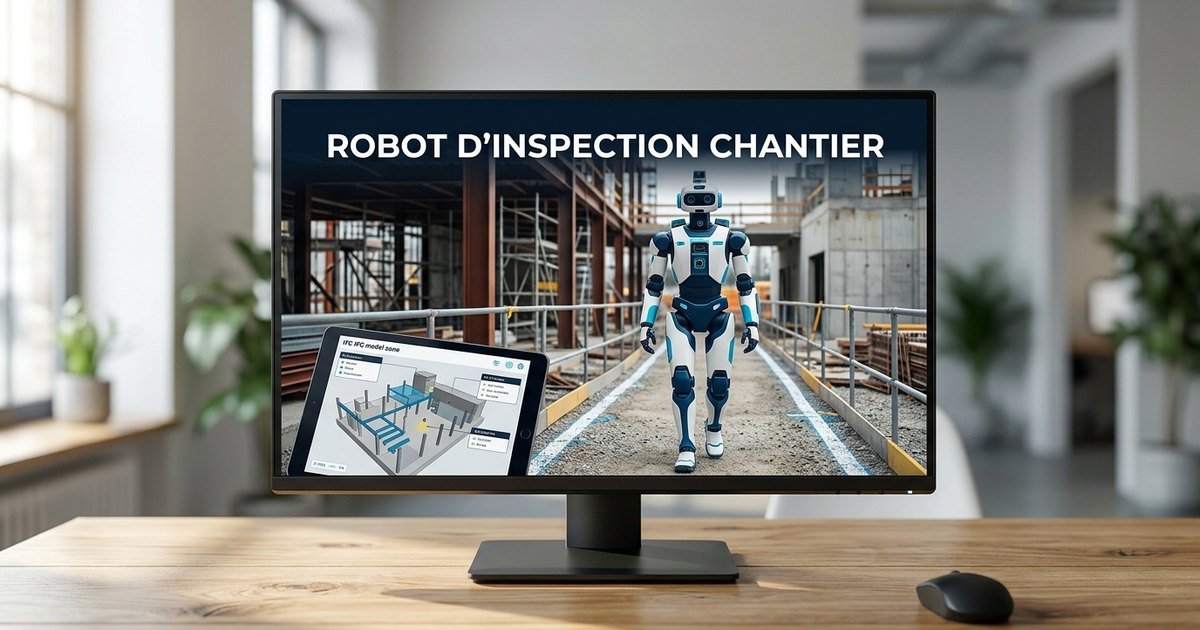
Selon l’article de Global Construction Review publié le 29 juillet 2026, le groupe japonais Shimizu mène des essais de robots humanoïdes pilotés par intelligence artificielle sur ses chantiers. Sur le projet Tokiwabashi, le robot suit un parcours défini à l’avance. Il se déplace à environ 1 m/s et utilise une caméra ainsi que des capteurs pour inspecter les lieux.
Ces éléments décrivent un cas d’usage précis : parcourir une zone selon une trajectoire connue et collecter des observations. La source présente encore le dispositif comme un essai, mené avec Sony et d’autres partenaires techniques. Elle ne fournit pas de résultat consolidé sur la fiabilité des détections, le nombre de rondes accomplies sans intervention ou le coût complet d’exploitation. Ce point doit être documenté.
Cette nuance change toute la lecture : la vitesse annoncée renseigne sur le déplacement, pas sur la qualité de l’inspection. Avant de parler de performance, il faut connaître les missions terminées, la couverture réelle des zones et les anomalies correctement détectées.
Que peut réellement inspecter un robot humanoïde ?
Le terme « inspection » recouvre plusieurs niveaux. Une caméra peut documenter l’état apparent d’un couloir, repérer un accès bloqué ou fournir une série d’images comparables. Des capteurs adaptés peuvent enrichir cette capture, mais leur présence ne garantit pas automatiquement qu’une anomalie métier sera comprise, classée et transmise au bon responsable. La source ne permet pas encore de le conclure.
Pour qualifier l’essai, une équipe projet devrait commencer par un protocole simple. La zone à parcourir doit être définie, tout comme les points de contrôle attendus et les critères d’acceptation. Le résultat doit ensuite être comparé à une ronde humaine de référence, sur au moins 5 passages et dans des conditions documentées.
- Parcours : taux de missions terminées et causes d’interruption.
- Couverture : points de contrôle réellement observés par rapport au plan prévu.
- Détection : anomalies pertinentes trouvées, doublons et faux positifs.
- Traçabilité : association de chaque capture à une zone, une date et un statut.
- Exploitation : temps nécessaire pour valider, assigner et clôturer les constats.
Cinq indicateurs permettent de distinguer mobilité et autonomie métier. Une ronde peut être régulière tout en livrant des images difficiles à exploiter. À l’inverse, un périmètre limité a déjà de la valeur s’il fournit des observations comparables, localisées et utilisables dans le contrôle qualité. Le protocole doit donc rester mesurable.
La peinture apprise par gestes reste expérimentale
Shimizu explore aussi l’apprentissage de travaux de peinture à partir de gestes humains. Cette piste dépasse largement la ronde d’inspection, car le robot doit alors agir sur un support physique et maintenir une qualité d’exécution. La source décrit une exploration, sans démontrer une capacité de peinture autonome et généralisable à différents chantiers.
Une démonstration réussie ne suffit donc pas à valider le procédé. Il faudrait contrôler la préparation du support, l’épaisseur appliquée, les défauts de finition et le volume de reprises. Les conditions de sécurité, les changements d’outil et la coactivité avec les compagnons devraient également être observés pendant au moins 4 semaines. C’est une limite, pas un détail.
La forme humanoïde peut offrir un intérêt dans un environnement conçu pour des humains, notamment lorsque les passages, poignées ou équipements sont déjà adaptés à notre morphologie. Elle apporte aussi de la complexité mécanique. Le bilan ne pourra être établi qu’en comparant cette solution à des robots spécialisés, à des dispositifs de capture mobiles et à une inspection humaine outillée.
Comment relier une ronde robotisée au BIM et au BCF ?
Le lien avec le BIM n’est pas annoncé comme une fonction acquise de l’essai Shimizu. Il s’agit ici d’une recommandation BIMsmarter pour rendre les captures exploitables dans un projet au Luxembourg, en Belgique ou ailleurs dans le Benelux. La première étape consiste à rattacher le parcours à une arborescence spatiale fiable : bâtiment, niveau, zone et point de contrôle. La comparaison doit rester explicite.
Chaque observation devrait ensuite recevoir un horodatage, une position, un type de contrôle et un niveau de confiance. Lorsqu’un écart est confirmé, un sujet BCF peut conserver le point de vue, la description, le responsable et le statut de traitement. Le robot devient alors un moyen de collecte dans un workflow existant, avec une validation humaine clairement attribuée.
Le format IFC peut servir de référentiel géométrique et sémantique, à condition que les zones et les objets soient suffisamment structurés. Une équipe peut déjà vérifier la lisibilité de sa maquette avec l’IFC Viewer de BIMsmarter, puis identifier les informations nécessaires à la localisation des constats. Ce travail doit être préparé avant l’automatisation, car une maquette imprécise ne devient pas exploitable par la seule présence d’un robot. Le chantier fixe ici la règle du jeu.
Le BCF doit conserver une responsabilité claire
Le BCF fournit un conteneur utile pour échanger un sujet, un point de vue et son statut sans dupliquer toute la maquette. Il ne remplace toutefois ni la règle de qualification de l’écart ni la responsabilité de validation. Le protocole doit préciser qui confirme l’observation, qui l’assigne et quelles preuves permettent de la clôturer.
Dans un environnement conforme aux principes de l’ISO 19650, les informations issues de la ronde devraient suivre les mêmes règles que les autres données projet : nommage, statut, responsabilité et environnement commun de données. Au Luxembourg, le GID peut aussi aider à cadrer les exigences d’information selon la phase et les acteurs. La robotique ajoute une nouvelle source de données, mais elle ne dispense pas le projet de gouvernance documentaire. La validation humaine reste indispensable.
Quel pilote lancer au Luxembourg ou en Belgique ?
Le pilote le plus raisonnable viserait une zone stable de 500 à 1 500 m² et une inspection visuelle répétitive, par exemple un niveau en second œuvre avec un parcours maîtrisé. Son objectif serait de mesurer la qualité du workflow complet, depuis le départ de la ronde jusqu’à la clôture d’un constat, en six étapes. Le choix du matériel viendrait après la définition des contrôles attendus et des critères d’arrêt.
- Définir une mission unique : zone, fréquence, points de passage et anomalies recherchées.
- Établir la référence : réaliser la même ronde avec un contrôleur humain et documenter les écarts.
- Structurer les données : relier captures, localisation et objets IFC sans supposer une intégration native.
- Tester le traitement : valider les constats puis créer des sujets BCF lorsque cela apporte une trace utile.
- Décider sur preuves : examiner les interruptions, les faux positifs, les reprises et le temps de traitement humain.
- Étendre avec prudence : ajouter une zone ou un contrôle seulement après stabilisation du protocole.
Ne comptabilisez aucun gain avant ce test. Le temps économisé pendant la capture peut disparaître au tri, à la relocalisation ou à la validation. Le bilan doit couvrir toute la chaîne, y compris les interventions humaines. C’est là que se décide la valeur du pilote.
La décision doit partir du workflow
Les essais de Shimizu méritent l’attention parce qu’ils déplacent la robotique humanoïde vers un chantier réel et une mission observable. Leur statut expérimental impose cependant de rester précis sur ce qui est démontré. L’itinéraire prédéfini, la vitesse d’environ 1 m/s, la caméra et les capteurs sont documentés ; la polyvalence, les gains et l’intégration BIM ne le sont pas encore.
Le critère est concret : une entreprise AEC du Benelux doit tester une chaîne de décision, pas acheter une silhouette. Si la ronde produit un constat localisé, validé et traçable jusqu’à sa clôture, le cas devient sérieux. Un simple dossier d’images déplace le problème sans améliorer le contrôle du chantier.
À propos de l'auteur.
Renaud Climent est BIM Coordinator MEP au Luxembourg et en Belgique : 15 ans d'expérience dans le bâtiment, dont 5 en coordination BIM. Cursus complet CRTI-B (Bases, Référent, Modeleur, Coordinateur), formé Solibri, BIMcollab et Revit MEP, certifié en IA. Fondateur de BIMsmarter.eu, il code ses propres outils pour automatiser les tâches BIM chronophages. Contact : contact@bimsmarter.eu